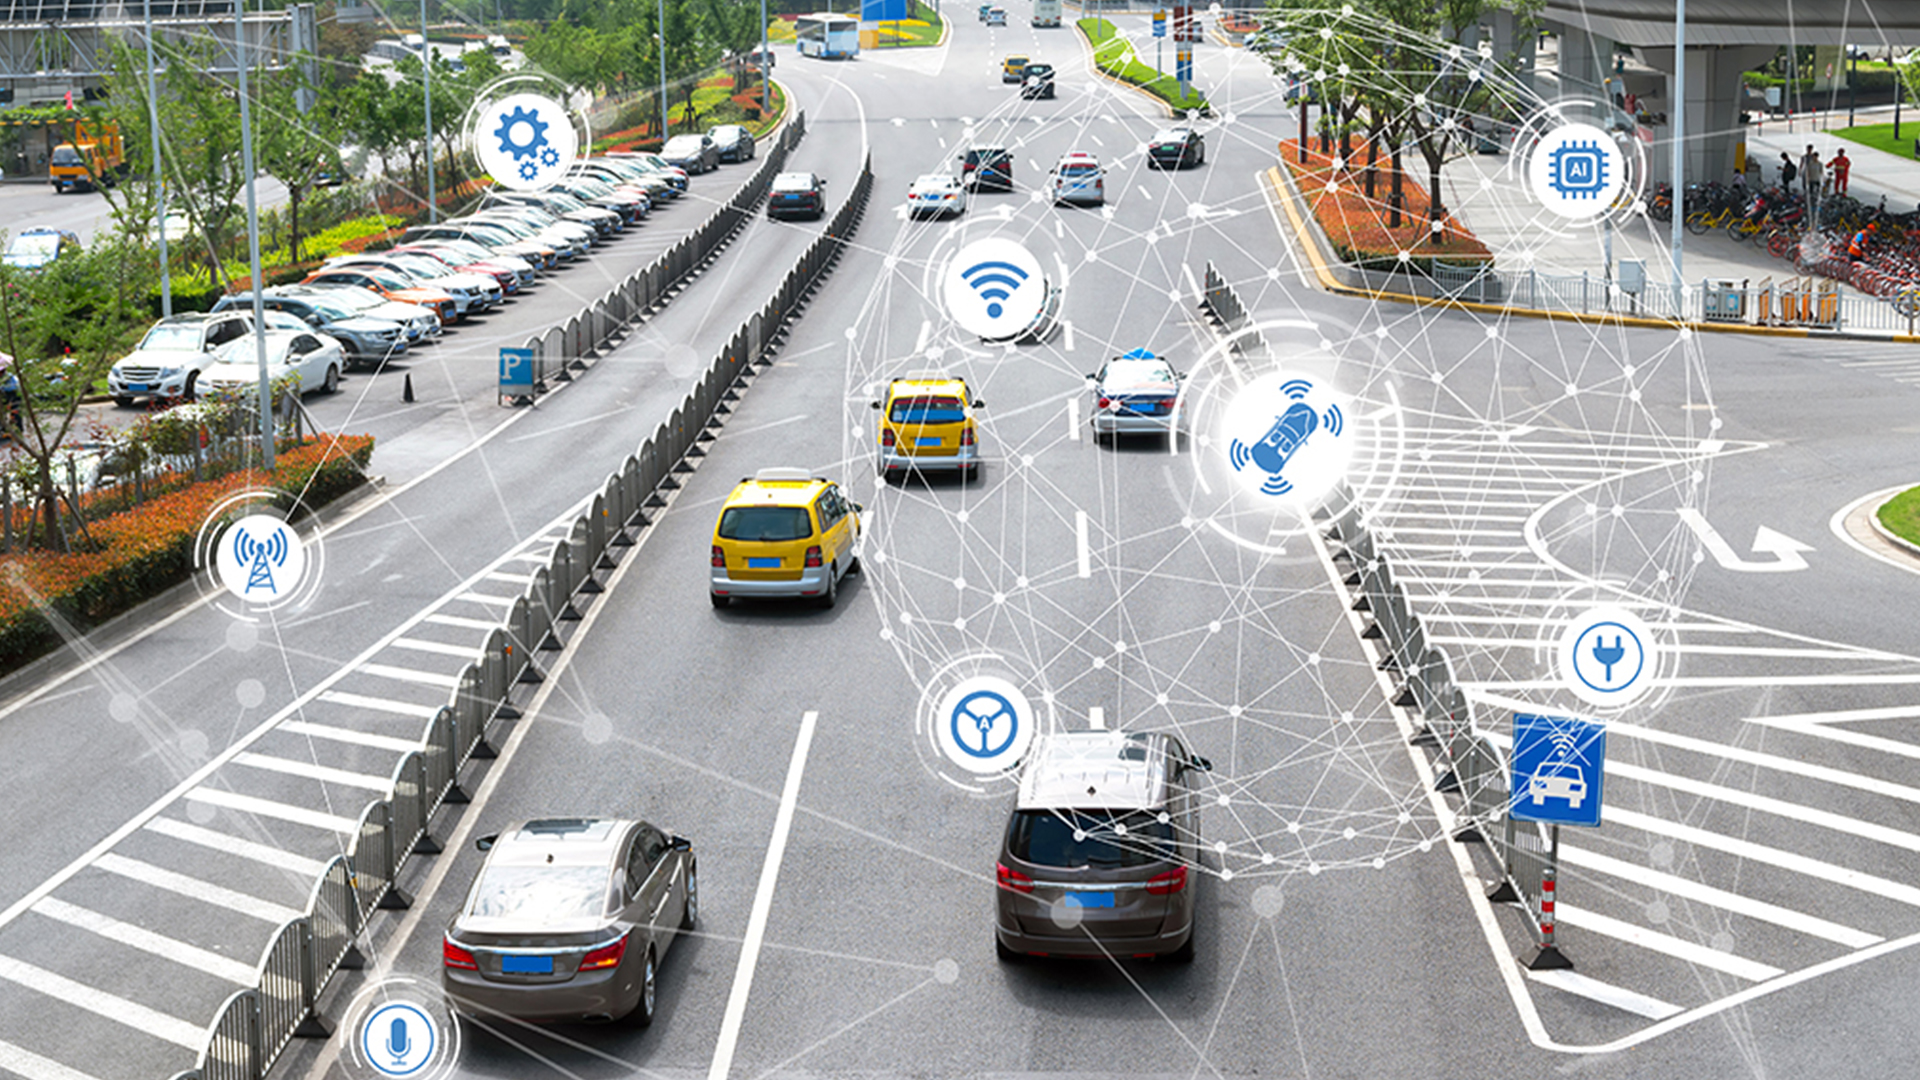

بطور کلی نحوه عملکرد عملکرد سیستم حمل و نقل هوشمند یا آیتیاس شامل چند بخش است:
جمعآوری داده
آیتیاس ابتدا باید دادههای مرتبط با وظیفهاش را به طور دقیق جمعآوری کند. دادهها با استفاده از انواع سختافزارها مانند سیستمهای موقعیتیاب مبتنی بر جیپیاس، حسگرها، رادارها و دوربینها جمعآوری میشود. دادههای جمع شده شامل دادههای ترددشماری (Traffic Count)، دادههای نظارتی، سرعت حرکت، زمان حرکت، موقعیت مکانی، تاخیرها یا وزن وسایل نقلیه هستند.
تحلیل داده
دادههای جمعآوری شده باید در مرکز مدیریت ترافیک پردازش و تحلیل شوند. چون این کار باید در لحظه انجام شود، مراحلی از کار معمولا بصورت خودکار انجام میشود، مانند پاکسازی داده، تصحیح خطاها، ترکیب داده (Data Synthesis) و تحلیل منطقی. تناقض و ناسازگاریهای دادهها با نرمافزار تخصصی شناسایی و رفع میشود. دادههای اصلاح شده باز هم تحلیل میشود تا پیشبینیهای سریعی درباره رویدادهای ترافیکی ارائه شود و اطلاعات مناسب به کاربران تحویل داده شود.
انتقال و توزیع داده
چنانکه دیدیم دادههای جمعآوری شده حمل و نقل باید برای پردازش و تحلیل به مرکزی منتقل شوند. به همین ترتیب پس از تحلیل دادهها باید اطلاعات مناسب برای کاربران ارسال شود. انتقال و مخابره سریع و در لحظه اطلاعات برای سامانه حمل و نقل هوشمند ضروری است، بنابراین سرعت انتقال داده از محل جمعآوری آن به مرکز مدیریت ترافیک و از آنجا به کاربر اهمیت فراوان دارد. اطلاعیههای مرتبط با ترافیک و حمل و نقل به رادیو، تلویزیون، تابلوهای پیام متغیر، دستگاههای متصل به اینترنت مثل رایانه و تلفن همراه یا از طریق پیامک، سیستمهای داخل خودروها و مانند آنها مخابره و ارسال میشوند. اپلیکیشنهای مخصوص سفر امکان فرستادن پیامهای اطلاعرسانی را به تلفنهای همراه فراهم میکنند تا بهروزرسانیها در لحظه برای آنها ارسال شود.
از دیگر وظایف، جمع آوری تمامی اطلاعات است که امکان مدیریت و تحلیل داده، بررسی پلاک، دریافت انواع گزارشها را دارد.
عملکرد سیستم حمل و نقل هوشمند از طریق شناسگرها و تجهیزات
انواع شناسگرها (Detectors) در انواع سیستمهای حمل و نقل هوشمند برای سنجش وضعیت ترافیکی مانند شمارش تعداد و تراکم خودروها، سرعت آنها و سایر متغیرهای مهم در کنترل ترافیک به کار میرود که از جمله میتوان به تجهیزات پردازش تصاویر ویدیویی، رادارها و لیدارها، حلقههای القایی مغناطیسی و شناسگرهای فراصوتی (Ultrasonic) اشاره کرد. در اینجا به شرح دو گروه مهم از این شناسگرها اکتفا میکنیم:
پردازش تصویری بعنوان جزئی از سیستم حمل و نقل هوشمند
انواع دوربینها در سیستمهای پایش و سنجش ترافیک و ثبت تخلفات رانندگی در شهرها مورد استفاده قرار میگیرند. صرف نظر از دوربینهای مدار بسته معمولی که برای نظارت بر ترافیک به اپراتور انسانی وابسته هستند، دوربینهای هوشمند ترافیک و پلاکخوان نیز موجودند که با بهرهگیری از هوش مصنوعی قادر به عملکرد خودکار و سادهسازی و تسریع کار مدیریت حمل و نقل هستند. دوربین هوشمند ترافیک میتواند به سرعت دادههای ویدیویی را جمع کند و با نرمافزار مخصوص آن را پردازش کند. این نرمافزار میتواند تصاویر را به اطلاعاتی درباره جریان ترافیک تبدیل کند. ممکن است مثلا بتواند وسایل نقلیه را طبقهبندی کند، میزان اشغال باند خیابان را بسنجد یا سرعت خودروها را تعیین کند. چالش اصلی این سیستمها مسئله رویتپذیری و دید در وضع هوای نامساعد، سایه، نور شدید و پوشیده شدن با گل و مانند آن است که ممکن است کیفیت تصویر را پایین بیاورد ولی دوربینهای پیشرفته و امروزی نسبت به فناوریهای قدیمی این مشکلات را بیشتر حل کردهاند.
نقش رادار ریزموج و لیدار در سیستم حمل و نقل هوشمند
کاربرد بسیار رایج سیستمهای رادار ریزموج و لیزری تعیین سرعت وسایل نقلیه است. از برخی سیستمهای راداری میتوان برای تعیین حجم و تراکم ترافیک نیز استفاده کرد.
در سیستمهای رادار امواج مایکروویو (ریزموج) معمولا به شکل امواج پیوسته از آنتن فرستنده به سمت خودرو عبوری ارسال میشود، با برخورد به خودرو به سمت دستگاه بر میگردد و دریافت میشود و به این ترتیب میتوان اطلاعاتی درباره خودرو به دست آورد. مثلا اگر خودرو در حال حرکت باشد، فرکانس موجی که به دستگاه برگشته با موج فرستاده شده متفاوت خواهد بود. هر چه سرعت خودرو بیشتر بوده باشد، این تفاوت فرکانس بیشتر است و سیستم رادار با اندازهگیری این تفاوت فرکانس سرعت خودرو را محاسبه میکند.
از سوی دیگر سیستمهای راداری لیزری یا همان لیدار نیز در کنترل حمل و نقل به کار میروند. در آنها به جای موج پیوسته مایکروویو، از پالسهای لیزری در محدوده فروسرخ استفاده میشود. باریکههای غیرمرئی لیزر پس از برخورد به خودرو عبوری به دستگاه برمیگردد و گیرنده دستگاه آن را دریافت میکند. همانطور که گفته شد این باریکههای لیزر به صورت پالس هستند و در کسری از ثانیه تعداد زیادی از آنها (مثلا 200 پالس) ارسال میشود. از آنجا که سرعت حرکت پالسها مشخص است، سیستم با اندازهگیری زمان رفت و برگشت هر کدام از این پالسها، میتواند فاصله خودرو را در زمانهای مختلف اندازه بگیرد و از روی آن، سرعت خودرو را محاسبه کند.